Boston Dynamics показала новые четырёхпалые кисти для робота Atlas
Boston Dynamics рассказала о новой конструкции кистей рук для человекоподобного робота Atlas. Четырёхпалая кисть получила 13 степеней свободы и тактильные сенсоры, сохранив способность удерживать объекты массой до 45 кг.
- Новая кисть Atlas имеет 13 степеней свободы против 7 у предыдущего поколения.
- Кисть стала четырёхпалой с противостоящим большим пальцем, приводы в пальцах полностью герметичны.
- Сенсоры давления покрывают пальцы и ладонь и фиксируют самые лёгкие контакты.
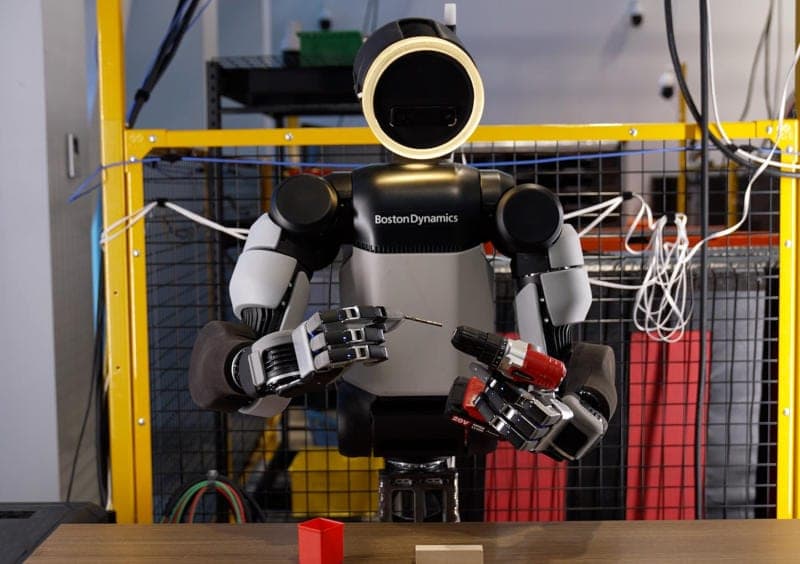
Boston Dynamics раскрыла подробности новой конструкции кистей рук для человекоподобного робота Atlas. Четырёхпалая кисть получила 13 степеней свободы — у предыдущего поколения их было 7, и те были оптимизированы в первую очередь для захвата разных предметов, а не для полноценного манипулирования.
Инженерам пришлось балансировать между ловкостью, силой, надёжностью, ценой, ремонтопригодностью и чувствительностью — качествами, которые могут противоречить друг другу. Кисть должна выдерживать реальные условия в промышленности и логистике, быть функционально похожей на человеческую, работать с симуляциями при обучении и годиться для массового производства и недорогого ремонта.
Четыре пальца вместо пяти
Кисть осталась четырёхпалой с противостоящим большим пальцем. Приводы в пальцах полностью герметичны — кабели сквозь суставы не проходят. От мизинца отказались, установив, что функциональных преимуществ он не даёт: инженеры даже провели эксперимент, на день скрепив скотчем свои безымянные пальцы с мизинцами.
Даже в такой конструкции кисть выполняет точный захват «щепотью» — большим и любым другим пальцем, захват тремя расположенными в ряд пальцами, а также управляется с инструментами: дрелями, шуруповёртами, шлифовальными машинами и другим оборудованием.
Размеры, сила и обратная связь
Габариты важно было сохранить, потому что Atlas должен работать с предметами и присутствовать в пространствах, предназначенных для людей. Новые кисти сопоставимы по размерам с человеческими, при этом удерживают и переносят объекты массой до 45 кг.
Кисть оснащена сетью тактильных сенсоров давления, которые покрывают пальцы и ладонь и позволяют фиксировать самые лёгкие контакты. Дополнительно работает проприоцепция — внутренняя обратная связь, помогающая роботу знать текущее положение руки.
Как робота учат движениям
Робот обучается по образцу человека: тот может надеть перчатку, выполнить действие, и система его повторит. Но этого недостаточно, потому что работа кисти — не просто последовательность движений пальцами; машина должна контролировать положение в реальном времени и обрабатывать тактильную обратную связь.
Поэтому оптимальным вариантом в Boston Dynamics считают обучение с подкреплением в симуляции с последующим переносом модели на реального робота. Инженеры уже получили первые успешные результаты при переносе навыков из симуляции в реальный мир.
Ловкость нужна не для красивого копирования движений человека, а чтобы робот продолжал эффективно работать в среде, к которой не был подготовлен: с инструментами, гибкими кабелями и предметами в таре. Универсальную руку создать не получится, признают в компании, — в разных сценариях востребованы разные взаимоисключающие свойства.
Для профиТехнические детали: архитектура, цифры, ссылки
- Кисть Atlas: 13 степеней свободы, четырёхпалая конструкция с противостоящим большим пальцем.
- Предыдущее поколение кистей: 7 степеней свободы, оптимизация под захват предметов.
- Приводы в пальцах полностью герметичны, кабели сквозь суставы не проходят.
- Тактильные сенсоры давления покрывают пальцы и ладонь; дополнительно используется проприоцепция.
- Захват и перенос объектов массой до 45 кг.
- Подход к обучению: обучение с подкреплением в симуляции с переносом модели на реального робота; получены первые успешные результаты переноса навыков.
Вопросы и ответы
- Сколько степеней свободы у новой кисти Atlas?
- 13 степеней свободы — против 7 у кистей предыдущего поколения.
- Почему у кисти четыре пальца, а не пять?
- В Boston Dynamics установили, что мизинец не даёт функциональных преимуществ, и выбрали четырёхпалую конструкцию с противостоящим большим пальцем.
- Какой вес удерживает кисть?
- Кисть сохранила возможность удерживать и переносить объекты массой до 45 кг.